Ücretsiz e-Eğitim Eğitimlerimiz Web Seminerleri Video eğitimleri

Universal Robots A/S
Energivej 51
DK-5260 Odense S

T: +45 89 93 89 89
academy@universal-robots.com

Kapat
Choose your language
 
  • Eğitimlerimiz
    Tüm Eğitimler
    Eğitim kursları kataloğumuzun tamamına göz atın. Burada, Sınıf İçi ve Sanal Eğitim kategorilerinde mevcut tüm kursları bulacaksınız.

    Tüm eğitim kursları, Universal tesislerinden Sertifikalı Eğitmenler veya tüm dünyadaki Yetkili Eğitim Ortakları tarafından gerçekleştirilir.
    Sınıf içi Eğitim - Eğitmen liderliğinde
    Universal Robots tesislerinde veya Yetkili Eğitim Ortakları tarafından verilen eğitim kursları.
    Simülatör Tabanlı Eğitim - Eğitmen liderliğinde
    Simüle bir ortamda sanal olarak verilen eğitim kursları. Katılım için gerçek bir robota erişim gerekli değildir.
    Sanal Eğitim - Eğitmen liderliğinde
    Tesiste gerçek bir robota erişim gerektiren sanal olarak verilen eğitim kursları.
  • Ücretsiz e-Eğitim
  • Video eğitimleri
  • Eğitim
  • Öğrenme yolları
Giriş yap
Hesap oluştur
Genel bakışa dön

URScript e-eğitim

Robotu kullanıcı arayüzünden nasıl programlayacağını zaten bilen ve daha ileri gitmek isteyen kişiler için. Bu kurs, doğrudan script yazmayı öğretir; böylece daha fazla kontrol, daha fazla işlevsellik ve robotun arka planda gerçekte ne yaptığını daha derinlemesine anlama olanağı sağlar.

Tam Script Kılavuzunu buradan indirin: https://www.universal-robots.com/manuals/latest/en/pdf/polyx/script-directory/

NOT: İçerik yalnızca İngilizce olarak mevcuttur. 

Önerilen Tarayıcı ve Ayarlar. e-Öğrenme modüllerini görüntülemek için Microsoft Edge veya Google Chrome’un en son sürümlerinin kullanılmasını öneririz. JavaScript etkinleştirilmelidir.

Modüller
1. URScript Temelleri
Bu modülde sıfırdan script yazmaya başlayacaksınız. Temel komutlarla başlayacak, ardından değişkenle…
18–20d

1. URScript Temelleri

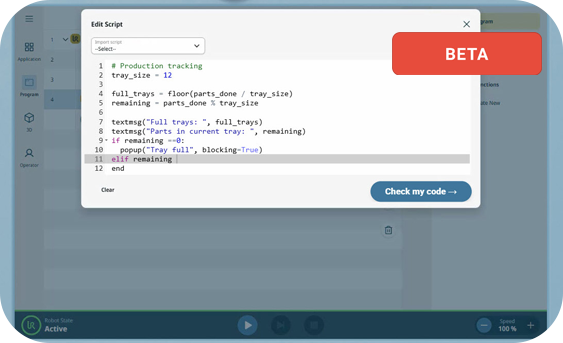
Bu modülde sıfırdan script yazmaya başlayacaksınız. Temel komutlarla başlayacak, ardından değişkenler, matematik, koşullu mantık ve günlük kaydı konularına ilerleyeceksiniz.
Belirlenmiş kurs dili:: English Dili değiştir
Önemli konular
Script Kılavuzunu okuma ve bir komutun ihtiyaç duyduğu parametreleri belirleme
Zamanlanmış beklemeler için sleep
popup (engelleyici ve engelleyici olmayan operatör mesajları)
Değişkenler: bir kez kaydedin, her yerde kullanın, tek bir yerde değiştirin
Robotun koşullara tepki vermesi için if/elif
Gripper I/O’sunu kontrol etmek için set_tool_digital_out
Yük ve ağırlık merkezini güncellemek için set_target_payload
Robotun günlüğüne veri yazmak için textmsg
Matematik operatörleri: tam sayılar için floor(), kalanlar için % (modulo)
Lütfen Giriş yap veya ilerlemek için Hesap oluştur
2. Listeler ve Döngüler
Bu modül, URScript’teki en kullanışlı yapı taşlarından ikisini tanıtır. Önce birden çok değeri tek b…
12–14d

2. Listeler ve Döngüler

Bu modül, URScript’teki en kullanışlı yapı taşlarından ikisini tanıtır. Önce birden çok değeri tek bir yerde nasıl saklayacağınızı, ardından bir koşul sağlanana kadar çalışmaya devam eden kodu nasıl yazacağınızı öğreneceksiniz. Sonra her ikisini kullanarak bir pick-and-place robotunun birden fazla parça yığını boyunca çalışmasını sağlayacaksınız.
Belirlenmiş kurs dili:: English Dili değiştir
Önemli konular
Listeler: birden çok değeri tek bir değişkende saklama
Dinamik aramalar için bir değişkeni konum olarak kullanma
Robotu durdurmak için Halt
Değerleri konuma göre okuma ve güncelleme
while döngüleri: bir koşul doğru olduğu sürece bir kod bloğunu tekrarlama
Lütfen Giriş yap veya ilerlemek için Hesap oluştur
3. Poz Değişkenleri ve Hareket
Bu modül, script içinde konumları nasıl tanımlayacağınızı, robotu bu konumlar arasında nasıl hareket…
16–18d

3. Poz Değişkenleri ve Hareket

Bu modül, script içinde konumları nasıl tanımlayacağınızı, robotu bu konumlar arasında nasıl hareket ettireceğinizi ve oraya nasıl ulaşacağını nasıl kontrol edeceğinizi öğretir.
Belirlenmiş kurs dili:: English Dili değiştir
Önemli konular
p[X, Y, Z, RX, RY, RZ] biçiminde poz değişkenleri (ve tek bir ekseni okumak ya da değiştirmek için indeksleme)
movel/movej
Konumu okumak ve güvenli şekilde home konumuna gitmek için get_actual_tcp_pose()
Dereceleri radyana dönüştürmek için d2r()
Hareket parametreleri: a (ivme), v (hız), r (blend yarıçapı)
Lütfen Giriş yap veya ilerlemek için Hesap oluştur

Tebrikler!

Bu e-Eğitim bölümündeki tüm modülleri tamamladınız. Neden bir sonraki bölüme geçmiyor veya Eğitim Kurslarımızdan birine katılmıyorsunuz?

Eğitim kurslarımızdan birine katılarak daha fazla şey öğrenin
Ücretsiz e-Eğitim’e genel bakışa gidin
  • Şartlar ve Koşullar
    Gizlilik Politikamızı
    Çerez Politikası
  • Universal Robots A/S
  • Energivej 51
  • DK-5260 Odense S
  • T: +45 89 93 89 89
  • academy@universal-robots.com
  • Copyright @ Universal Robots A/S 2026